Содержание
В системах электроснабжения горных предприятий продолжается интенсивный рост мощностей используемых в приводах горных машин электродвигателей.
К сожалению, вместе с тем отмечен и сопутствующий рост аварийности этих электродвигателей как отечественного, так и зарубежного производства, где превалирует аварийность статоров.
Так, выполненные НИИ Взрывозащищенных Электрических Машин (НИИ ВЭМ, г. Кемерово) обследования поступивших в ремонт асинхронных электродвигателей с короткозамкнутым ротором (АД) показали, что из 266 электродвигателей 203 имели повреждения в статоре.
Вывод математической модели для определения нагрузки от электродвигателей
Многие исследователи, например работы [1,2,3], сходятся во мнении, что одной из причин высокой аварийности статорных обмоток электродвигателя является высокий уровень перенапряжений, возникающих во время пусков и, особенно, при отключениях нагруженных электродвигателей.
Такие случаи отключений часто наблюдаются при неудачных попытках запуска электроприводов, например, загруженных скребковых конвейеров и тому подобное.
Величины этих перенапряжений могут превышать номинальный уровень питающего напряжения в несколько раз и представлять серьезную угрозу целостности изоляции обмоток статоров электродвигателей.
В этой связи представляет интерес следующее:
- Разработка расчетных процедур оценки величин перенапряжений на обмотках электродвигателя, находящихся в общей системе электроснабжения для режимов их пуска и отключения.
- Возможность оценки влияния перенапряжений, инициированных включением одного двигателя на статорные обмотки остальных электродвигателей.
В работе [4] рассмотрено моделирование процессов электромеханического преобразования энергии в системе электроснабжения произвольной структуры рисунок 1, на основании ее формируется математическая модель:
Обозначения на рисунке:
- Индекс 0 — соответствует общему участку питающего кабеля.
- Диапазон изменения значений уровней kϵ(1,М), диапазон изменения индексов ветвей νϵ(1,2k).
- Для остальных видов кабеля первый индекс означает принадлежность уровню, а второй — ветви соответствующего уровня.
При помощи такой системы индексации будем идентифицировать конкретные кабельные участки (ветви) системы электроснабжения, к примеру следующий параметр:
- Lkν, Rkν — индуктивность и активное сопротивление кабельного участка k-го уровня, ν-й ветви, являющиеся функциями его длины.
Состояние каждого j-го двигателя, работающего в одиночном варианте, обычно согласно работе [5] описывается совокупностью дифференциальных и алгебраических связей (1):
Здесь параметры, начинающиеся с R и индексами s:
- pj — число пар полюсов.
- j — в индексном обозначении определяет номер двигателя.
- г — активные сопротивления обмоток статоров и роторов АД.
- ωj — геометрическая угловая скорость вращения ротора электродвигателя.
- k, L с индексами sj, rj — это коэффициенты электромагнитной связи и переходные индуктивности двигателей.
- Ψs, Ψr и Is, Ir с индексами α и β — это составляющие потокосцеплений и токов статора и ротора по осям неподвижной системы координат.
Очевидно, что состояние каждого j-го электродвигателя по рисунку 1 определяется скоростью вращения ротора ωj и составляющими USαj, Usβj по уравнению (1) напряжений статоров двигателей.
В этой связи рассмотрим алгоритм формирования упомянутых напряжений в системе электроснабжения по рисунку 1 с целью синтеза математической модели j-го асинхронного электродвигателя.
В отличие от рекомендаций работ [4 и 5] будем производить учет эквивалентных емкостей обмоток статоров.
Основная идея при определении напряжений на обмотках статора j-го электродвигателя — идентификация путей от двигателей до источника питания и идентификация диапазонов номеров двигателей, токи которых участвуют в формировании суммарных падений напряжений на каждом кабельном отрезке ветви при помощи аналитических конструкций.
Данное решение реализуем в уравнении (2):
где
- lo, l1 — начальное и конечное значения индекса, определяющего номер двигателя, токи которого участвуют в формировании падения напряжения на k.
- ν — участок кабельной сети.
С учетом последнего, искомое напряжение на обмотке статора j-го электродвигателя (для составляющей по координатной оси α (Для составляющей напряжения по оси β — записи аналогичны)).
Следовательно уравнение будем иметь вид:
Соответственно здесь Icαi — емкостная составляющая тока статора, учитывая:
Последнее выражение можно переписать следующим образом:
где
- Cj — эквивалентная емкость фазы обмотки статора i-го электродвигателя.
Из уравнение (1) следует следующее выражение:
Тогда для составляющей напряжения статора электродвигателя выражаем:
Дальнейшие преобразования дают следующее выражение:
Введем обозначение:
В итоге получим совокупность алгебраических и дифференциальных связей, описывающих состояние j-го асинхронного электродвигателя с короткозамкнутым ротором в общей системе электроснабжения:
где
- jϵ(1,N).
Решение примера на основании математической модели
Для использования в расчетной практике полученной математической модели, будут учтены следующие моменты:
- Определяем электромеханическое преобразование энергии совокупностью N асинхронных электродвигателей с короткозамкнутым ротором.
- Электродвигатели находятся в системе электроснабжения произвольной структуры разработанной на соответствующем программном обеспечении.
Разработанное ПО на основании математической модели позволяет задавать конфигурацию системы электроснабжения:
- Параметры электродвигателей.
- Количество электродвигателей.
- Длины и параметры ветвей кабелей.
- Характер нагрузки на электродвигателях при моделировании режимов работы реальных горных машин.
- Последовательности включения или отключения электродвигателей для имитации реальных процессов пусков и отключений приводов горных машин.
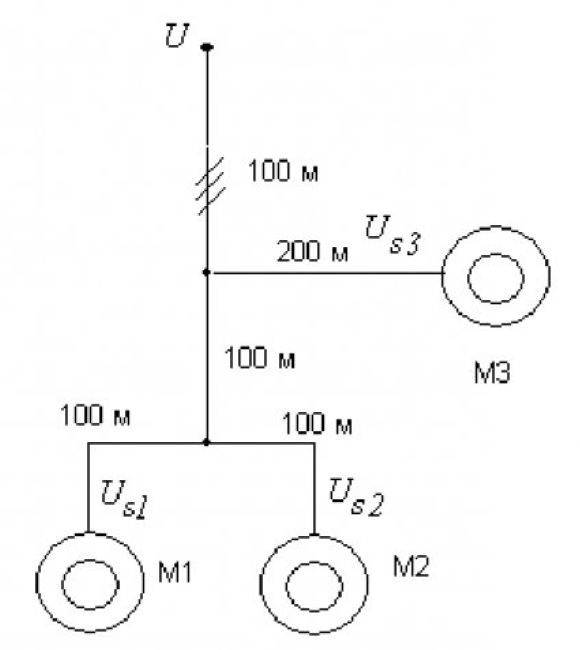
Схема последовательного пуска и отключения трех асинхронных электродвигателей ABP280L4 мощностью 160 кВт, подключенных к источнику питания представлена на рисунке 2:
На рисунке З приведены результаты исследования процессов последовательного пуска и отключения трех асинхронных электродвигателей ABP280L4 мощностью 160 кВт, подключенных к источнику питания в соответствии со схемой:
Временные интервалы включения двигателей уменьшены с целью проиллюстрировать влияние изменений в режиме работы каждого из них на состояние остальных.
Из расчетных осциллограмм пусков и отключений электродвигателей рисунок З видно:
- Что пуск каждого электродвигателя сопровождается возникновением величин перенапряжений, кратных двум от уровня амплитуды питающего напряжения.
- Импульс перенапряжения, инициированный запускаемым электродвигателем, распространяется по кабельной сети и обеспечивает появление перенапряжений на уже работающих АД.
Естественно, что величины этих перенапряжений зависят от удаленности электродвигателей друг от друга в системе электроснабжения.
Наибольшую опасность для изоляции обмоток статоров представляют перенапряжения, возникающие при отключениях двигателей, работающих с большими нагрузочными токами.
Таким образом, на основе использования математической модели возможно получение необходимой информации о состоянии электромеханических систем при преобразовании электрической энергии в системе электроснабжения произвольной структуры и, в том числе, о величинах возникающих при этом перенапряжений.
Список литературы
- Кадомская К.П., Лавров Ю.А., Рейхердт А.А., Перенапряжения в электрических сетях различного назначения и защита от них — Новосибирск: Издательство НГТУ, 2004 год, страница 368.
- Трегубов С.В., Пантелеев В.А., Фрезе О.Г., Общие принципы выбора варисторов для защиты от импульсных напряжений // http://www.komi.com/progress/product/varistor/manual.
- Шмаков А.В., Рахимов Д.М., Защита от перенапряжений высоковольтного оборудования, коммутируемого вакуумными выключателями // http://www.enprom.ru.
- Ещин Е.К., Модель асинхронного электродвигателя в системе электроснабжения // Электротехника, 2002 год, №1, страницы 40-43.
- Ковач К., Рац И., Переходные процессы в машинах переменного тока — Москва: Госэнергоиздат, 1963 год, страница 744.
Модель асинхронного электродвигателя с кабелем и устройством коммутации в статорной цепи.
Источник: Моделирование перенапряжений в системе электроснабжения с электродвигательной нагрузкой / Е.К. Ещин // Вестник КузГТУ, 2005 год, №2, страницы 3-6.